
|
ПАТЕНТ: |
|
|
ИЗОБРЕТЕНИЕ: |
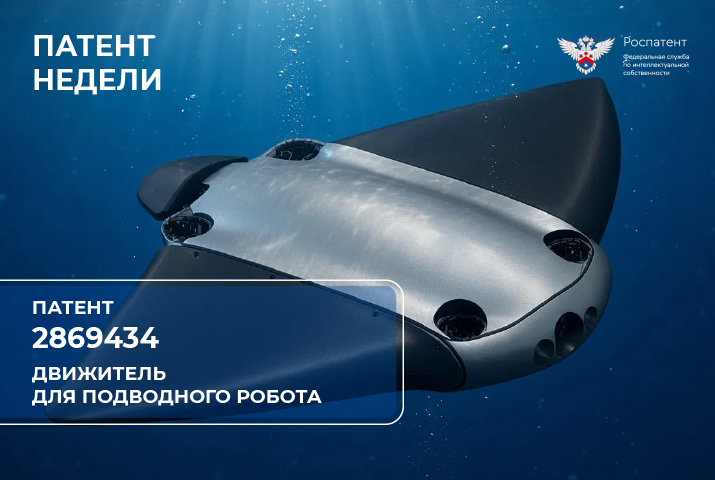
Движитель для подводного робота |
|
АВТОРЫ: |
Кожемякин Игорь Владиленович, Рыжов Владимир Александрович, Путинцев Иван Андреевич, Сущиков Максим Сергеевич, Маршалов Максим Сергеевич |
|
ПАТЕНТОБЛАДАТЕЛЬ: |
Федеральное государственное бюджетное образовательное учреждение высшего образования "Санкт-Петербургский государственный морской технический университет" (СПбГМТУ) |
|
ДЛЯ ЧЕГО: |
для повышения маневренности подводного робота |
|
ИННОВАЦИЯ: |
Развитие подводной робототехники во многом определяется поиском энергоэффективных и бесшумных способов передвижения, что стимулирует повышение интереса к биомиметическим движителям. Запатентованный движитель для подводного робота содержит гибкий несущий каркас в виде грудного плавника и приводной механизм. Грудной плавник представляет собой треугольную конструкцию, основание которой выполнено с возможностью крепления на корпусе подводного робота. Вдоль каждой из боковых сторон размещены гибкие несущие каркасы. Вся конструкция заключена в эластомерную оболочку. Особенности исполнения движителя обеспечивают возможность выполнения грудным плавником комбинированных движений – волнообразного движения в направлении движения, волнообразного движения в направлении, перпендикулярном направлению движения и машущего движения вверх/вниз. Управляемое сложное сгибание грудного плавника обеспечивает эффективное и маневренное перемещение аппарата в воде.
|
|
СФЕРА |
подводная робототехника, океанография, работа в зонах с сложным рельефом |
Источник